إن مشاهدة يد تمشي مبتعدة عن أصابعها يعيد إلى الأذهان شيئًا من عائلة آدامز. جلبت هايدي كلوم نسخة مروعة إلى الحياة في عيد الهالوين معها زي اليد المقطوعة العملاقة.
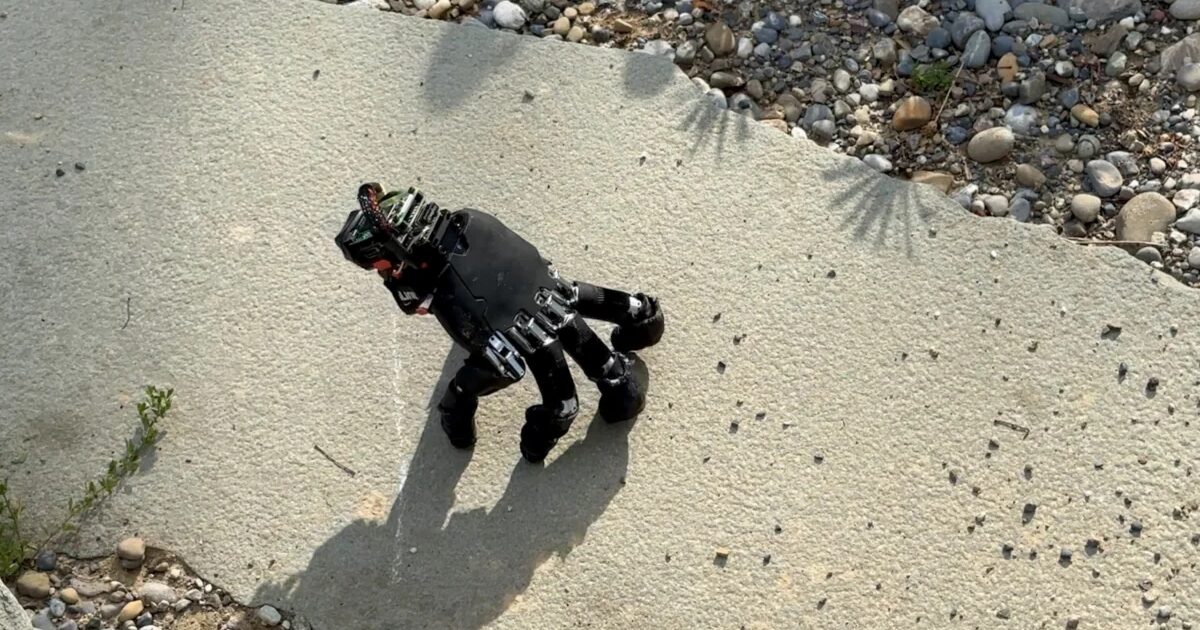
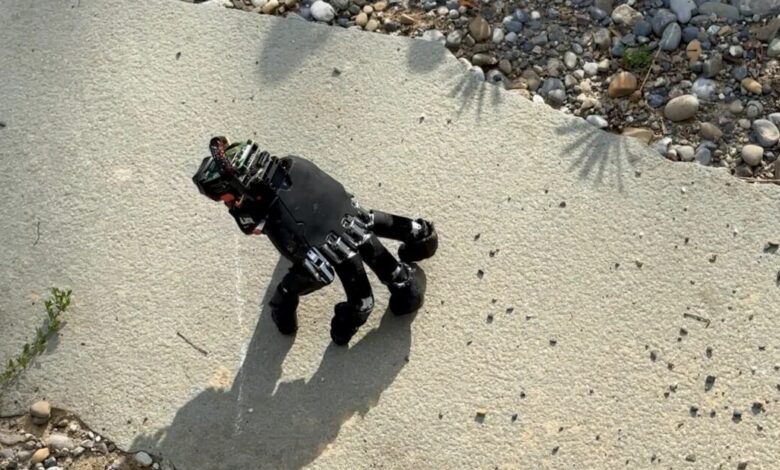
في أحد مختبرات الروبوتات السويسرية، تتخذ يد ميكانيكية خطواتها الخاصة نحو شيء أكثر فائدة.
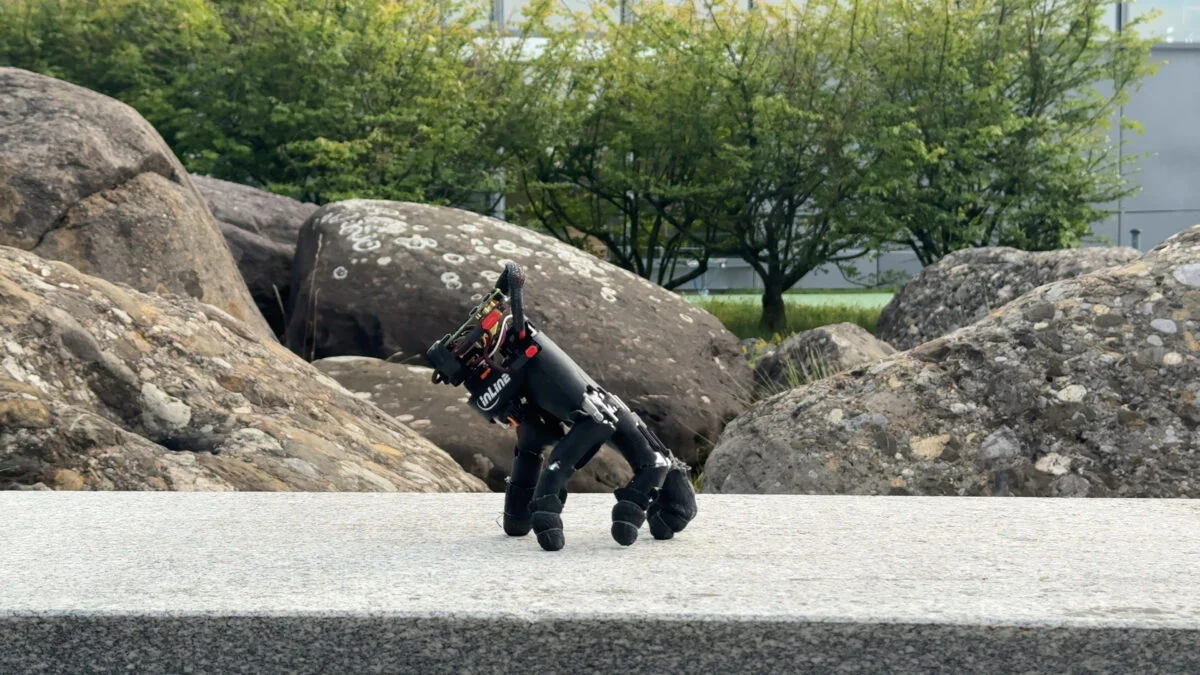
قام الباحثون في ETH Zurich بتعليمه المشي على أطراف أصابعه، والوقوف في وضع مستقيم بعد السقوط، والضغط على مفاتيح لوحة المفاتيح أثناء التوازن على أصابعه الأخرى.
والفكرة هي إعطاء يد الروبوت طريقة للعمل في مكان لا يستطيع جسده الذهاب إليه.
قال عالم الروبوتات روبرت كاتزشمان لـ ScienceAlert: «يمكن للروبوت المستقبلي أن يرسل يده إلى مساحة لا يستطيع جسمه دخولها، لفحص شيء ما، أو تشغيل عنصر تحكم أو تحريك جسم، ثم استعادته بعد ذلك».
الفريق الدراسة، المنشورة كطبعة أولية على arXiv ولم تتم مراجعته بعد من قبل النظراء، ويستكشف كيفية بناء هذه القدرات في يد متاحة تجاريًا دون إعادة تصميم أصابعها.
قدمت الأصابع نفسها الصعوبة الأولى. ضع يدك على الطاولة مع لمس أطراف أصابعك فقط، ثم ارفع إصبعًا واحدًا. الآخرون يبقونها ثابتة. للمشي، يجب على اليد الآلية أن تستمر في تحويل هذا الدعم بينما تحمل وزنها بالكامل.
وقال المؤلف الأول وباحث الدكتوراه أمير حسين كاظمي بور لـ ScienceAlert: “الأصابع لها أطوال مختلفة والإبهام مائل إلى جانب واحد، مما يجعل المشي غير مريح”.
“عليهم أيضًا الحفاظ على توازن اليد أثناء التفاعل مع الأشياء.”
يمكن للأيدي الروبوتية بالفعل أداء مهام حساسةولكن عادة ما تحملهم الذراع إلى موضعهم. هنا، هناك حاجة إلى نفس الأصابع لتوفير الحركة والدعم.
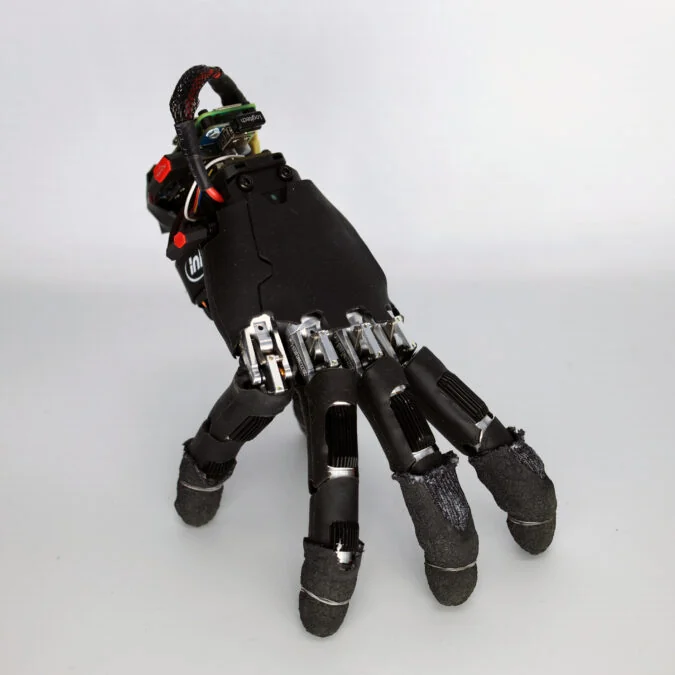
بدأ كازيميبور وهيهوي تشنغ وكاتشمان باستخدام يد WUJI الآلية، مضيفين بطارية وجهاز كمبيوتر صغير ومستشعر للحركة. يزن الإعداد الكامل 818 جرامًا، أو حوالي 1.8 رطل، ويحمل طاقته وأجهزة الحوسبة على ظهره.
قبل الاختبارات الفيزيائية، قام الباحثون بتدريب برنامج التحكم الخاص به على المحاكاة باستخدام التعلم المعزز. الحركات المفيدة، مثل التقدم في الاتجاه المطلوب، حصلت على مكافآت عددية.
الحركات غير المرغوب فيها، مثل التأرجح المفرط، تؤدي إلى عقوبات أدت إلى خفض النتيجة. ومن خلال المحاولات المتكررة، تعرف النظام على الإجراءات التي سجلت أعلى النتائج.
إطار الحدود = “0” سماح = “مقياس التسارع؛ التشغيل التلقائي؛ الكتابة في الحافظة؛ الوسائط المشفرة؛ جيروسكوب؛ صورة داخل صورة؛ مشاركة الويب” Referrerpolicy=”strict-origin-when-cross-origin”allowfullscreen>
ولمراعاة الأصابع غير المتساوية، تلقى كل طرف إصبع موضعًا مرجعيًا بناءً على وضعية راحة اليد. يؤدي التحرك بعيدًا عن هذا الموضع إلى تقليل النتيجة، مع مزيد من الحرية على طول اتجاه السفر. أدى هذا إلى توجيه اليد نحو مشية عملية دون وصف كل خطوة.
يتطلب نقل تلك الحركات إلى اليد الحقيقية قياسات لكيفية استجابة مفاصلها للأوامر وكيف تنزلق أطراف أصابعها على السطح.
وقال كاظمي بور: “كان المفتاح هو تصميم التدريب ليتناسب مع شكل اليد ومطابقة المحاكاة بعناية مع الأجهزة الحقيقية”.
زحفت اليد الناتجة على 14 سطحًا المظاهراتبما في ذلك الأرضيات الخشبية والشبك المعدني والعشب والحصى. أعطى المشغل أوامر الحركة من خلال لوحة الألعاب، بينما قام البرنامج الموجود على اللوحة بتنسيق الأصابع والتوازن دون توجيه الكاميرا.
أثناء اختبارات التوجيه على السجادة، بلغ متوسطها 9.3 سم (3.7 بوصة) في الثانية عبر 21 جولة. وقام الفريق أيضًا بتدريبه على تصحيح نفسه، ونجح في 21 من 25 تجربة بدنية. وفي الأربع الأخرى، التصقت أصابعها ببعضها البعض.
ومع تحقيق الحركة والتوازن، اختبر الباحثون ما إذا كان بإمكان الإصبع أن يترك الأرض للقيام بعمل ما. وباستخدام وحدة تحكم مدربة بشكل منفصل، ضغطت اليد على مفتاح سهم لوحة المفاتيح الصحيح في 29 أمرًا متتاليًا من أصل 32.
هذه القدرة تسمح له بالدخول في الحركات في Sokoban ، وهي لعبة ألغاز تتضمن دفع الصناديق إلى موضعها. اختار الإنسان الحركات؛ قامت اليد بتشغيل لوحة المفاتيح دون تعليقات مرئية.
يتطلب دفع كائن حقيقي إعدادًا مختلفًا. قامت كاميرا علوية بتتبع اليد والمكعب، وتوفير المعلومات التي تسمح لليد بالاقتراب من المكعب ودفعه نحو الهدف مع الحفاظ على التوازن.
كل مهارة لها وحدة تحكم مدربة خاصة بها. ويتمثل التحدي التالي في دمجها في مهام أطول، وتحسين الموثوقية، ومنح اليد القدرة على الرؤية. لم تحدد المظاهرات الخارجية بعد مدى ثباتها في التعامل مع التضاريس غير المألوفة.
يظل الانفصال التلقائي عن الروبوت الأكبر حجمًا وإعادة الاتصال بعد ذلك بمثابة أهداف مستقبلية أيضًا. وقال كاتشمان إن الآليات الشبيهة بالعضلات يمكن أن تساعد الأيدي في نهاية المطاف على ضبط تصلبها من أجل اتصال ألطف.
في الوقت الحالي، تعلمت اليد بعض الحركات التي ستحتاجها للمغامرة خارج ذراعها. الهدف على المدى الطويل هو إرساله إلى مكان ضيق مع مهمة للقيام بها.
لقد كان البحث تم نشرها كطبعة أولية على arXiv.
تم التحقق من صحة هذه المقالة بواسطة فيونا ماكدونالد وتم تحريره بواسطة فيونا ماكدونالد. وبينما نفخر بعمليتنا، فإننا بشر فقط. إذا اكتشفت خطأً، يرجى اعلامنا.
نشر لأول مرة على: www.sciencealert.com
تاريخ النشر: 2026-11-08 13:00:00
الكاتب: Esra Öz
تنويه من موقع “wakalanews”:
تم جلب هذا المحتوى بشكل آلي من المصدر:
www.sciencealert.com
بتاريخ: 2026-11-08 13:00:00.
الآراء والمعلومات الواردة في هذا المقال لا تعبر بالضرورة عن رأي موقع “wakalanews”، والمسؤولية الكاملة تقع على عاتق المصدر الأصلي.
ملاحظة: قد يتم استخدام الترجمة الآلية في بعض الأحيان لتوفير هذا المحتوى.